Робот-пылесос: правила и датчики касания
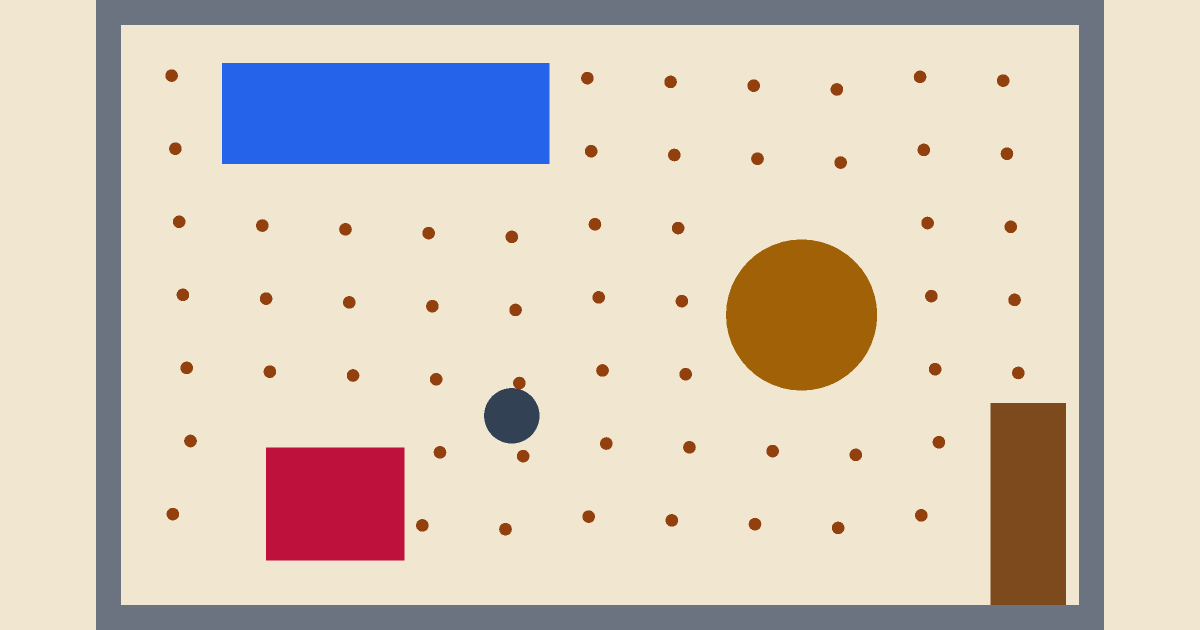
Вид сверху: робот отскакивает от мебели и собирает крошки. Датчик касания убирает крошку, а правила по таймеру меняют курс.
2D
Возраст 8+15 мин
Логика и роботыИмпульс и столкновения
Загрузка симуляции…
Нажмите «Запустить». Тела движутся по законам физики: гравитация, трение, упругость.
Что показывает опыт
Робот-пылесос не видит комнату целиком: он едет, касается препятствия и меняет направление. Датчики и простые правила «если — то» позволяют ему убрать почти всю комнату.
Как провести
- Нажмите «Запустить» и следите, как исчезают крошки.
- Откройте вкладку «Логика»: найдите правила поворота по времени и датчики крошек.
- Добавьте ещё одно правило поворота на 36-й секунде.
Вопросы для обсуждения
- Какие места робот убирает хуже всего? Почему?
- Как сделать так, чтобы он не застревал за диваном?
Объяснение
У простого робота нет карты: он движется по прямой, а при касании упруго отскакивает. Случайные отскоки и редкие повороты по таймеру покрывают комнату, но не идеально. Чем длиннее работа, тем больше покрыто — это пример случайного блуждания.
Повторите дома
Поставьте на пол несколько коробок и пустите по комнате игрушечную машинку: она никогда не объедет всё, но что-нибудь да заденет.
Что изменить в редакторе
- Увеличьте скорость робота.
- Передвиньте мебель так, чтобы образовались тупики.